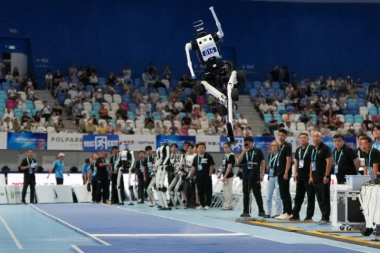
Beijing presenta un modelo de control de cuerpo completo de uso general para impulsar la aplicación de robots humanoides en tareas reales

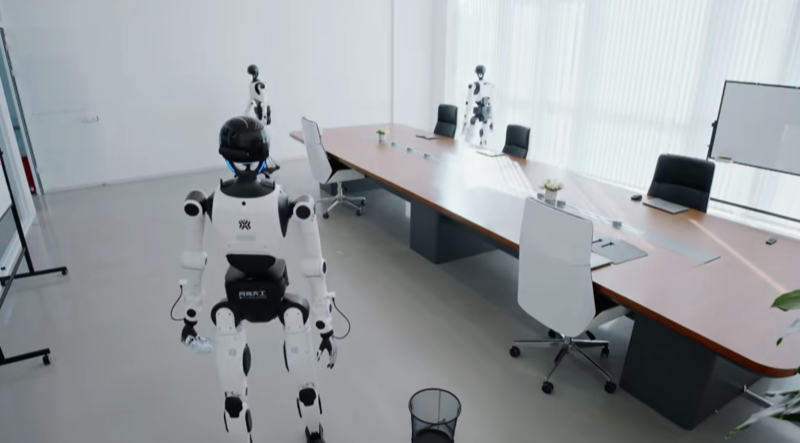
Recientemente, X-Humanoide presentó oficialmente, a través de su plataforma “Huisi Kaiwu”, el modelo Hi-WBC de control de cuerpo completo de uso general. Este modelo combina patrones de movimiento humano con restricciones físicas del mundo real, lo que permite a los robots reproducir con precisión los movimientos previstos y adaptar su ejecución a los cambios de carga, las fuerzas externas y las condiciones del terreno. De este modo, ofrece una nueva solución para realizar tareas en entornos de alto riesgo y situaciones operativas especiales.
La imitación de movimientos permite a los robots adquirir rápidamente habilidades motrices humanas. Sin embargo, las tareas reales también exigen responder a cambios de carga, fuerzas de contacto y restricciones del terreno. El principio fundamental de Hi-WBC consiste en dejar de tratar los movimientos de referencia como una “respuesta definitiva” que debe reproducirse exactamente y utilizarlos como un “conocimiento previo del movimiento” que oriente la coordinación de todo el cuerpo. Así, el modelo conserva la capacidad de seguir los movimientos de referencia, pero ajusta la postura, los movimientos articulares y los puntos de apoyo en función de la dinámica y las condiciones del entorno, mediante un enfoque de control que combina precisión y flexibilidad.
En cuanto a la evolución continua y la ampliación de habilidades, Hi-WBC explora un marco basado en modelos de mezcla de expertos (MoE) y destilación de políticas de control. A partir de una política general de movimiento, incorpora políticas especializadas para tareas específicas y posteriormente integra esas capacidades en la política general mediante técnicas de destilación. De esta manera, los avances logrados en habilidades concretas pasan a formar parte de las capacidades del modelo general, lo que permite a los robots avanzar desde la ejecución de movimientos individuales hacia la realización de tareas diversas.
Para las tareas que requieren una interacción física intensa y el manejo de cargas elevadas, el modelo explora el aprendizaje basado en la percepción del contacto (Contact-aware Learning). Este enfoque permite estimar las fuerzas externas a partir de información propioceptiva, como la corriente eléctrica de los motores de las articulaciones y el estado del movimiento. También combina la optimización dinámica a corto plazo para coordinar la postura y los puntos de apoyo con el aprendizaje por refuerzo, a fin de mejorar conjuntamente el seguimiento de movimientos, la estabilidad del equilibrio y la ejecución de tareas. El objetivo es que los robots puedan levantar cargas, empujar objetos de manera estable y reajustar sus movimientos ante perturbaciones externas.
En el ámbito de los terrenos complejos y la adaptación autónoma, Hi-WBC explora el control basado en la percepción (Perceptive Control), que integra la información del terreno en el control de todo el cuerpo. Esta tecnología permite identificar superficies adecuadas para el apoyo y ajustar dinámicamente la posición de los pies, las trayectorias de las piernas durante el desplazamiento y las transiciones entre puntos de apoyo. De este modo, la intención de movimiento orienta la acción, mientras que las condiciones del terreno determinan cómo ejecutarla, ampliando las capacidades de los robots para desplazarse por pendientes, escalones y entornos con obstáculos.
De cara al futuro, X-Humanoide continuará explorando el desarrollo de agentes inteligentes de control del movimiento capaces de evolucionar de forma autónoma. A través de la plataforma “Huisi Kaiwu”, buscará integrar las capacidades de control de cuerpo completo de Hi-WBC con la retroalimentación sobre la ejecución y el aprendizaje en robots físicos. Esto permitirá que los robots adapten sus acciones a los cambios del entorno y aprovechen la experiencia adquirida durante las interacciones para mejorar sus políticas de control. El objetivo es perfeccionar continuamente sus capacidades motrices y facilitar la transición desde las demostraciones de movimientos hacia la ejecución de tareas reales, así como desde las habilidades especializadas hacia capacidades de movimiento de uso general.
Fuente: X-Humanoide